


【新品发布】机械手抓爪指快换组件|一只机械手,灵活应对多种工件

产品推荐 · 机械手抓爪指快换组件
一只机械手,应对多种工件
多品种生产,
换型更轻松抓爪指也能自动快换
IMAO机械手抓爪指快换组件,让机器人通过简单的机械臂动作,自动完成抓爪指更换。
自动快换机械式锁紧紧凑轻量
工件变了,抓取方式也要跟着变。
在多品种生产中,为了让一台机器人应对不同工件,通常会采用工具快换装置更换整个机械手,或使用双机械手完成不同任务。但这些方式需要准备多个机械手,也会增加系统设计的复杂度和空间需求。
如果保留机械手,只更换与工件接触的抓爪指呢?
IMAO推出的机械手抓爪指快换组件,正是为这一需求而设计。根据工件自动切换抓爪指,帮助构建更紧凑、灵活的生产系统。
您的自动化现场,是否也有这些困扰?
想实现多品种生产自动化,但机械手整体更换系统的设计费时费力。
抓爪指仍需人工更换,换产时离不开操作人员。
小型机器人的安装空间和可搬重量有限,难以搭载更换机构。
针对这些问题,IMAO提供了“仅更换抓爪指”的解决思路。
四个特点,让换型更灵活
简单动作,实现自动快换
通过机械臂的简单动作,即可对抓爪指进行锁紧和松开。
将抓爪指更换整合到换产的一系列动作中,无需人工介入更换作业,让自动化覆盖更多生产环节。
抓爪指自动更换演示
视频上传位置 01抓爪指自动更换演示
请在微信公众号后台插入对应视频
机械式锁紧,无需额外电气配线或气路配管
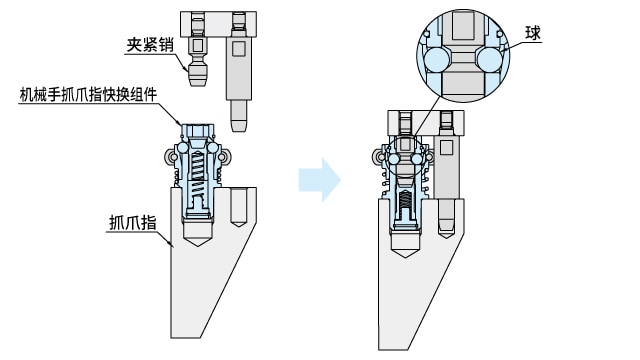
机械式锁紧机构示意
夹紧销插入快换组件后,内部的球与楔块机构将其锁紧。在通过换装销进行解锁前,组件保持锁紧状态。
这一机构运用了IMAO在机械缔结领域积累的技术,利用弹簧力实现锁紧,无需空气或电气等动力源驱动锁定机构。
可与多种机械手组合使用
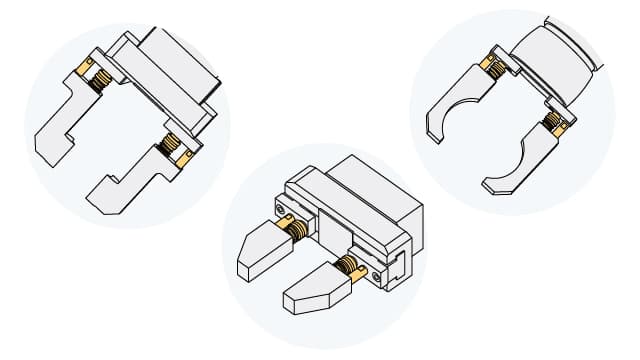
可通过转接板适配多种机械手
通过根据机械手设计转接板,可将夹紧销安装到不同的机器人机械手上,实现组合使用。
无需局限于特定厂家的机械手,有助于简化更换系统的构成。
紧凑轻量,小型机器人也能应用
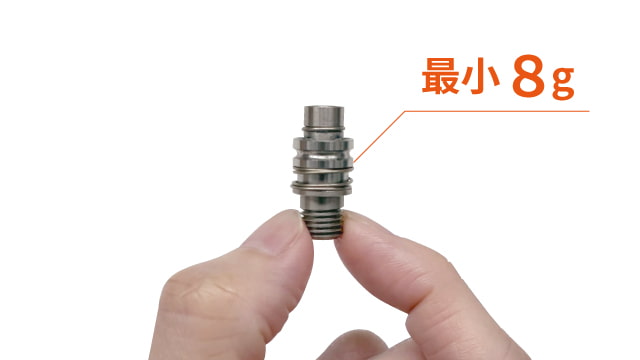
小型、轻量化的快换组件
由于只更换抓爪指,无需更换整个机械手,更换机构可采用省空间设计,提高设备布局的自由度。
小型、轻量化的系统构成,还能减少对机器人可搬重量的影响,便于应用于空间和负载能力受限的小型机器人。
可以用在哪些场景?
从研究室的多任务作业,到加工中心的工件供给
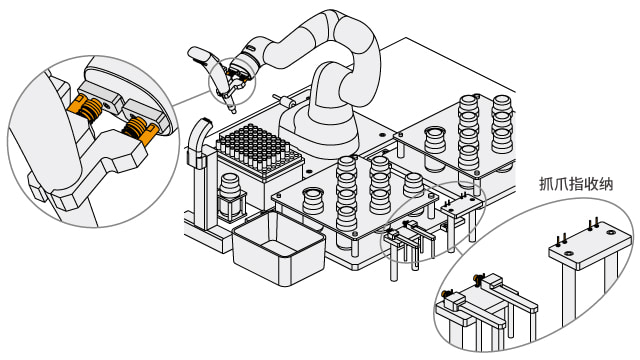
研究室中的多任务作业
根据需要夹持的工具或工件更换抓爪指,让一台小型机器人灵活完成多种自动化作业。
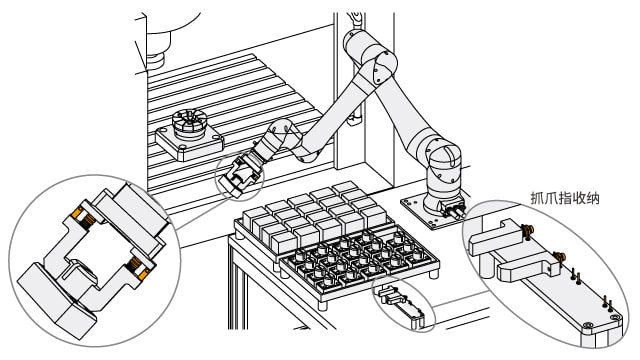
加工中心的多品种工件供给
根据加工工件的种类自动更换抓爪指,适应不同工件的抓取需求,实现多品种工件供给自动化。
完整产品应用视频
视频上传位置 02完整产品应用视频
请在微信公众号后台插入对应视频
产品组合一览
配合不同机械手与抓爪指的安装需求

QMCF
机械手抓爪指快换组件
连接机器人机械手与抓爪指的核心缔结部件。
锁紧方式
利用弹簧力的机械式机构
动力需求
锁定机构无需供气或供电

QMCFC
夹紧销
插入快换组件,实现机械手与抓爪指的连接。
安装方式
通过转接板安装至机器人机械手
配合部件
QMCF机械手抓爪指快换组件

QMCFS
辅助销
承受抓爪指所受的力矩载荷,并辅助抓爪指定位。
配置方式
每个抓爪指使用2个辅助销
定位效果
可实现高精度定位

QMCFE
换装销
在更换过程中保持抓爪指,使机械臂能够完成自动装卸。
配合部位
快换组件本体的槽
操作方式
通过机械臂动作实现装卸

QMCFP
转接板(COBOTTA用)
用于在COBOTTA上安装销类部件的专用转接板。
适用对象
COBOTTA
配套型号
QMCF0411-14-SUS
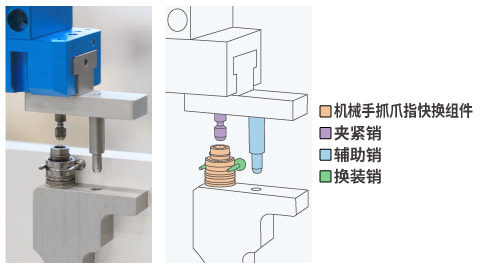
组合使用
连接、定位与自动装卸
COBOTTA是株式会社DENSO WAVE的注册商标。
从抓爪指快换开始,让多品种生产更灵活
正在考虑抓爪指自动更换,或为小型机器人寻找紧凑的换型方案?
欢迎联系IMAO今尾上海代表处,咨询产品选型、安装尺寸及应用需求,或索取CAD数据与PDF目录。
日本株式会社今尾上海代表处
电话:021-62090359
邮箱:shanghai@imao-cn.com
地址:上海市长宁区仙霞路88号太阳广场E502A

关注IMAO今尾
获取产品与技术资讯


- 联系我们
- 日本株式会社今尾上海代表处
丸基(上海)贸易有限公司合规授权代理
地址:上海市长宁区仙霞路88号 太阳广场E502A
邮编:200336
TEL:021-62090359
QQ:1687366436
E-mail:shanghai@imao-cn.com
- IMAO今尾线上平台定期更新!
-
微信公众号:技术资料or产品快讯or技术指南or…今尾工厂改善活动记(日本工厂为了提升生产效率和安全性而采取的各种措施!)欢迎关注我们的微信公众号!
抖音企业号:每周更新产品实拍视频和最新的应用实例视频,可以更直观地了解今尾的产品特点,帮助您更好地选购产品(抖音号:imaoshanghai)


